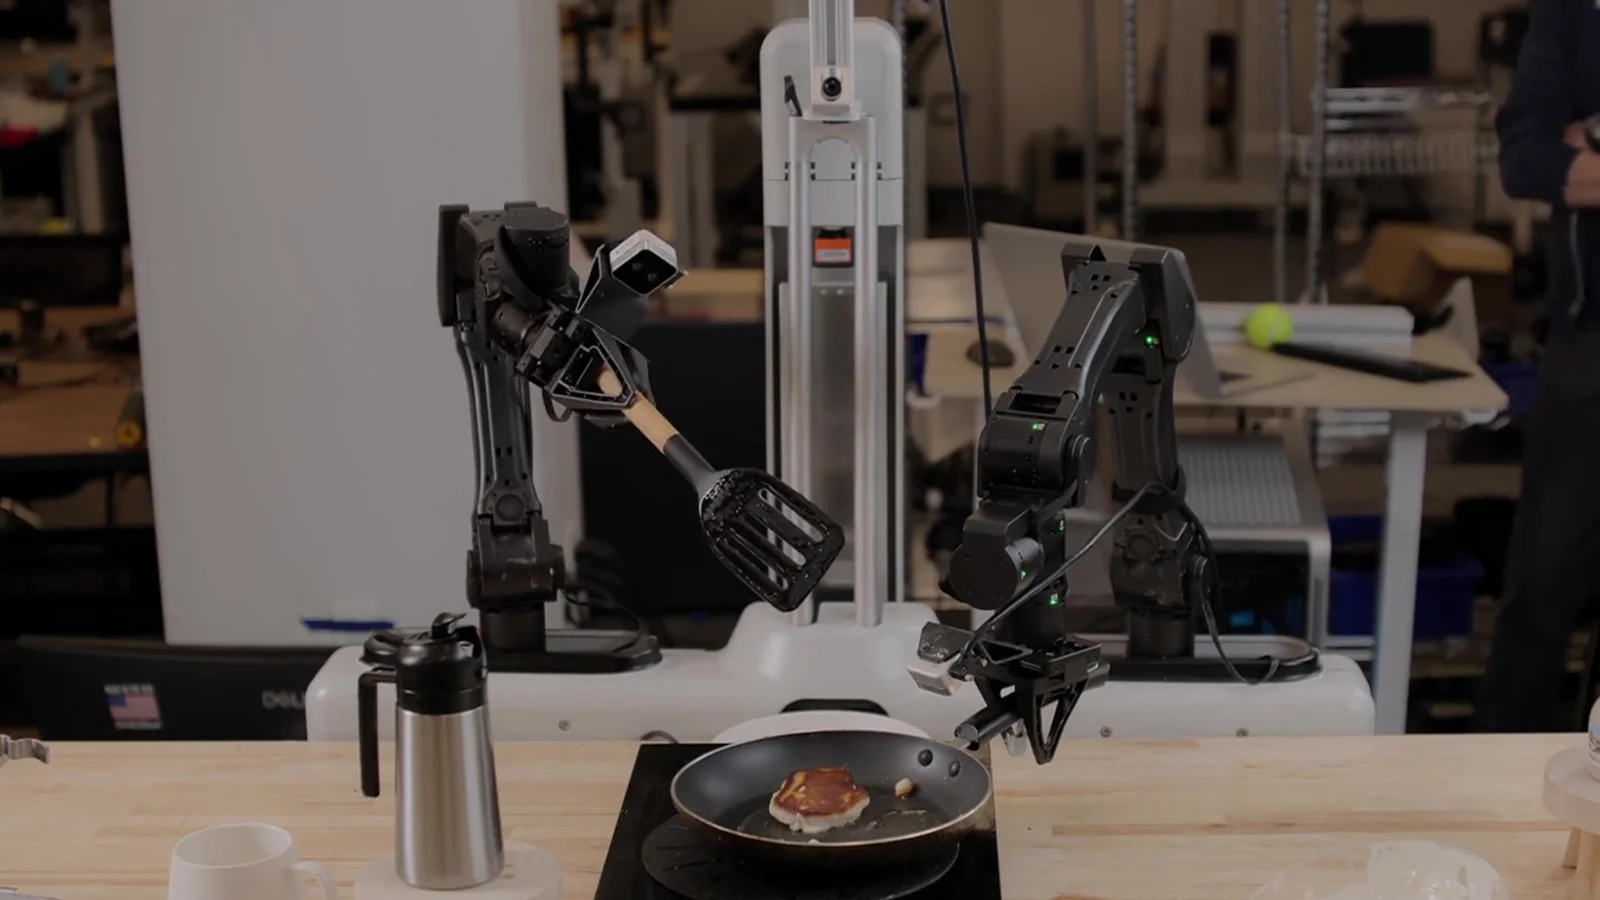
Skild AI présente S1, un modèle fondamental pour la robotique capable d’apprendre une tâche nouvelle à partir d’une seule vidéo. L’approche vise à réduire le temps nécessaire pour adapter un robot à un produit, un poste de travail ou un environnement différent.
Apprendre par le contexte plutôt que par le code
Un opérateur filme la tâche souhaitée et fournit cette démonstration au modèle. S1 interprète l’intention, les objets et l’ordre des actions, puis les traduit en mouvements pour le robot placé devant lui.
Le système fonctionne sans modifier ses poids ni lancer un entraînement propre à la tâche. Cette méthode d’apprentissage en contexte doit éviter la collecte d’un nouveau jeu de données à chaque changement dans une usine ou un entrepôt.
Des tâches longues composées de nombreuses étapes
S1 peut tenter des opérations inconnues qui durent jusqu’à dix minutes, comme rempoter une plante, préparer des crêpes, faire un café filtre ou assembler un kit. Le robot doit enchaîner plusieurs compétences et réagir lorsque les objets se déplacent.
Lors d’un essai de rempotage, l’équipe est passée de la vidéo à l’exécution autonome sur le matériel en onze minutes. Skild rapporte environ 66 % de réussite à chaque étape sur de nouvelles tâches complexes, contre 9 % pour un système comparable.
Une première utilisation dans les usines
Skild, NVIDIA et Foxconn déploient déjà le Skild Brain sur des bras robotisés destinés à l’assemblage de systèmes NVIDIA Blackwell. Une démonstration comprend l’installation de pièces et le serrage de seize vis malgré des perturbations.
L’intérêt industriel réside dans la capacité à réutiliser le même cerveau robotique lorsqu’une procédure évolue. Les opérateurs pourraient montrer le nouveau geste au lieu d’attendre une longue reprogrammation.
La simulation reste essentielle
Le développement s’appuie sur l’infrastructure NVIDIA, les modèles Cosmos, Omniverse, Isaac Sim et Isaac Lab. Ces outils servent à produire des données synthétiques, simuler les contacts et valider des comportements avant le passage au monde réel.
S1 ne supprime pas les besoins de contrôle et de sécurité. Il montre toutefois que les robots généralistes progressent vers une adaptation plus rapide, fondée sur l’observation et l’expérience.
Source officielle et crédit image : NVIDIA Blog — présentation officielle du modèle robotique S1.